![]()
提供者:Google Ireland Limited(アイルランド)、YouTube/Google。読み込み時に、データ(特にお客様の IP アドレス)が YouTube/Google に送信されます。その際、Cookie が使用される場合があります。米国の Google LLC へデータが移転される可能性があります(EU-US Data Privacy Framework、GDPR 第45条)。「YouTube 動画を読み込む」でこの動画が再生されます。Cookie 設定が利用可能な場合、このクリックは「外部メディア / 動画」カテゴリーへの同意ともみなされます。選択内容がブラウザーに保存された場合は最長12か月間有効です。それ以外の場合はこのページのみに適用されます。同意いただいた場合、選択された動画は自動的に消音で読み込まれることがあります(表示中のタブのみ、「視差効果を減らす」設定なし、手動停止なしの場合に限ります)。同意の撤回は Cookie 設定から行えます。 プライバシーに関する情報 外部メディアへの同意後にのみ、自動的に消音で読み込まれます。 Cookie 設定で変更できます。
YouTube で見る 技術データ
· ID 159550893出典:出品者の情報
中古機械
- 税抜価格
- 7.140 € VB netto
- 状態
- 中古
- 所在地
- 46325 Borken
Identifikation
メーカーEpson
管理番号25070
Technik
数量1
説明
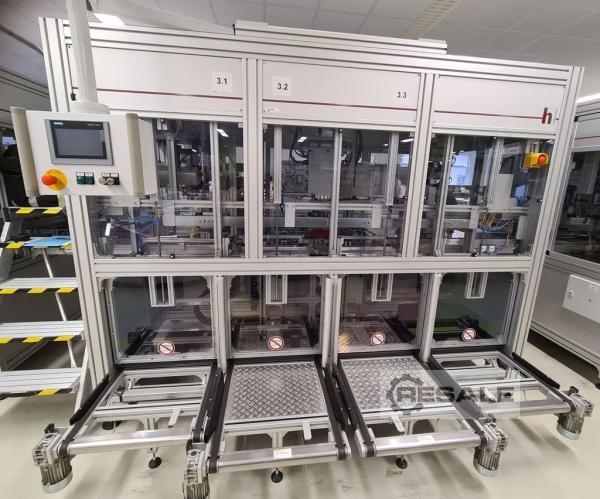
エプソンG10-854SRロボットスクリュー駆動ステーション投薬ステーション
カーラジオやナビゲーションシステム用の部品の組み立てとテスト用。
アセンブリステーションは、スチール溶接フレームが挿入された閉じたアルミニウムフレームとして設計されており、非常にコンパクトな設計です。
制御キャビネットとバルブ端子はシステムに統合されています。
システムの操作中のすべての移動プロセスは、大きな窓やドアを通してあらゆる側面で追跡することができます。
操作はタッチスクリーンを介して行われます。
組立ステーションは変電所3.1投薬エリア、3.2アセンブリエリアに分かれています
KK + SWと3.3取り付けエリアフロント。(KK =ヒートシンク、SW =隔壁角度)
これらの組立領域に応じた作業ステップを以下に説明します。
St.3.1:投薬範囲
-シャーシとプリント回路基板が取り付けられたWTは、転写ベルトを介して投与領域に入ります。
●これはストローク位置決めユニット(HuPo)で停止し、ベルトから持ち上げて固定
- x-y-zハンドリングにより、投薬ヘッドが意図された位置に移動し、投薬プロセスが開始されます。
-投薬が成功した後、ハンドリングはレストポジション上を移動し、WTはベルト上に置かれます
-アセンブリエリアKK + S \ WVへのさらなる輸送(アセンブリ位置にWTがないことが前提条件)
投与量は、ディスペンサー(Scheugenpflug)の制御および位置に応じてPLCを介して選択することができます
位置はコントロールパネルから見ることができます
St.3.2:マウントエリアKK + SW
-転写ベルトを介して、WTは投薬領域からKK + SWアセンブリ領域に流れます。
●これはストローク位置決めユニット(HuPo)で停止し、ベルトから持ち上げて固定し、部分的に組み立てられたアセンブリのシャーシ側壁が整列している間
-同時にKKトレイとSWトレイの位置決めが行われます
-KKトレイスタック(12)とSWトレイスタック(12)は、それぞれのインフィードベルトの保護エンクロージャの外側に手動で配置されます
-2つの安全隔壁が開き、ロードされたトレイスタックがそれぞれのフォークリフトの把持位置にぶつかります
- 2 つのセキュリティ隔壁が再び閉じられる
-それぞれのグリッパーは対応するトレイを把持します
-z軸では、トレイの分離と上方への輸送が行われます(取り外しの実際の高さ以上)
-センタリングとトレイ安定化のために、センタリングサポートが押され、xハンドによって各トレイの下に配置されます。
-フォークリフトのz軸では、それぞれのトレイが対応するセンタリングパッドに配置されます
- トレイはコンポーネントを取り外す準備ができています
-スカラロボットのマルチグリッパーで、KKはトレイに把持され、アライメント補助として中間位置に配置されます(組み立てのために欠落した把持位置からピックアップするときに不正確さを達成するために)
- KKはスキャンされ、再びつかまれ、スキャナの結果がOKであればWTにインストールされます
- n.i.O.株式会社はn.i.O.ボックスに格納されています
- スカラロボットの複数のグリッパーは、トレイ内のSWをつかみ、アライメント位置に置きます
- SWは再びつかまれ、WTにインストールされます
●取付エリア前面へ進む
-提供されたトレイが空の場合、それらは対応する拒絶ベルトに保存されます
-この目的のために、フォークリフトはx軸によってそれに応じて配置されます
- 空のトレイは、完全なトレイスタックが処理された場合にのみ拒否されます
-対応する安全隔壁が開き、空のトレイスタックが排出され、手動で取り外すことができます
- 2 つのセキュリティ隔壁が再び閉じられる
St.3.3: 取り付けエリア前面
- 前面は別の巣の円周方向のWTに配置されています
●スカラロボットのマルチグリッパーにより、KK+SW組立エリアのKKとSWを搭載したWTから前面を取り外します
-前面は取り付けユニットの巣に配置されています
-WTは、組み立てエリアKK+SWから取り付けエリア前面までトランスファーベルト上を走り、ハブ位置決めユニットによって停止され、ベルトから持ち上げられて固定され、シャーシが押さえられている間に固定されます
-配置された前面は、WTの回転式持ち上げ運動によって結合されています
●フロント組立が成功した後、組立ユニットは開始位置に移動し、WTは
この機械について問い合わせる
お問い合わせはこの機械の出品者に直接届きます。