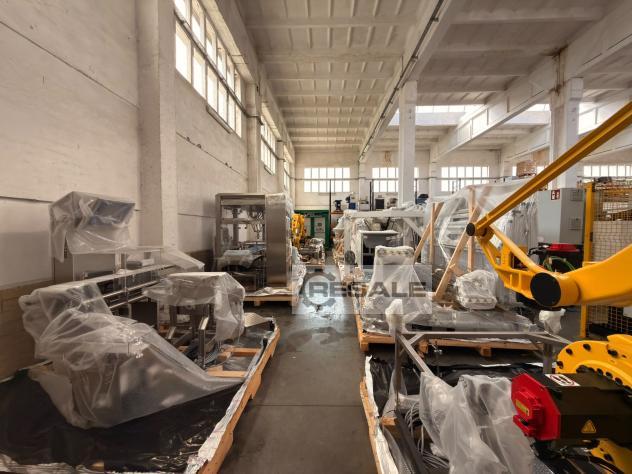
Sistema robótico de manipulación de materiales OASI. S (Open
Automation Systems Integrator Server) para la carga y descarga
automática de bolsas y bandejas de goteo intravenoso.
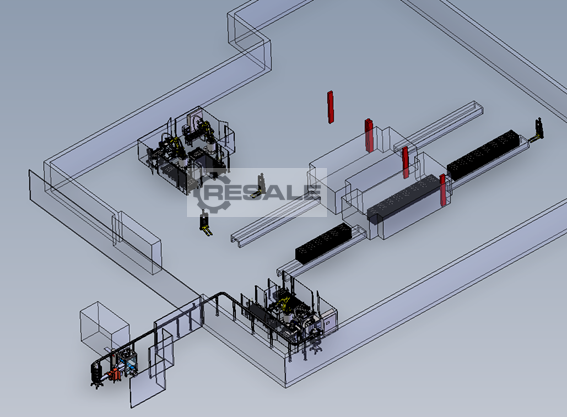
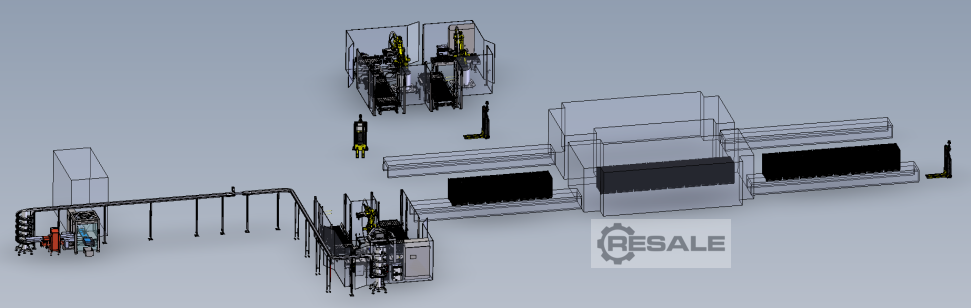
Este sistema está diseñado para transportar bolsas de goteo
intravenoso llenas desde la sala limpia, cargar y colocar bolsas de
goteo en bandejas usando un robot pick and place, apilar bandejas
sobre un palé, así como mover palés con bandejas vacías hacia y
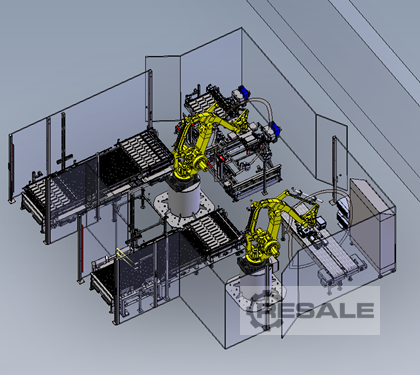
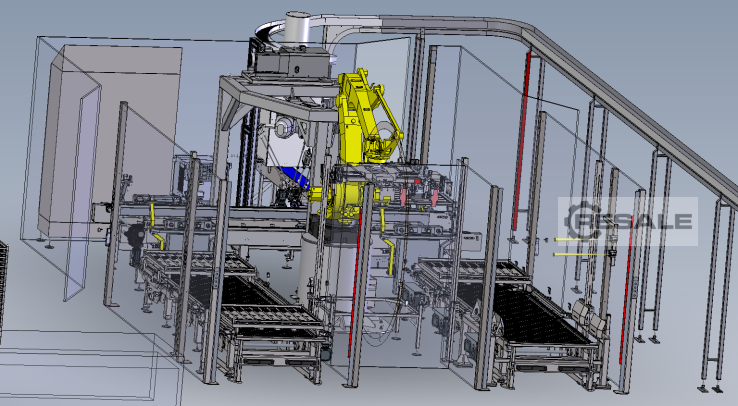
desde celdas. El sistema consta de transportadores conectados, una
estación 'limpia' con un robot delta, una estación de carga
robótica (delta y robot de 4 ejes), una estación de descarga (robot
2x 4 ejes).
La línea incluye las siguientes obras:
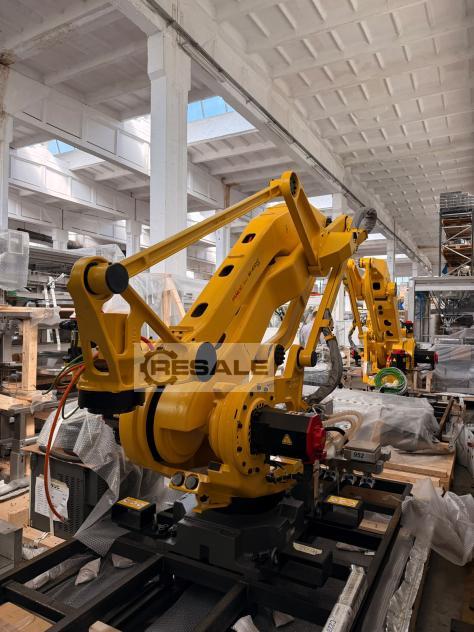
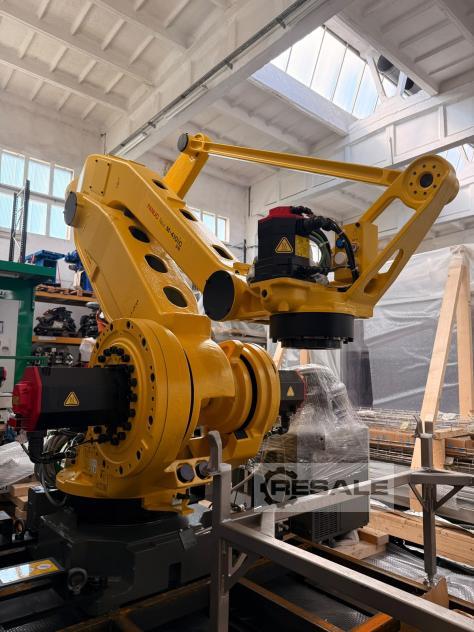
-3 x números de serie de robots FANUC M-410iC/315: R24500486,
R24500487, R24500488 año de fabricación 2024
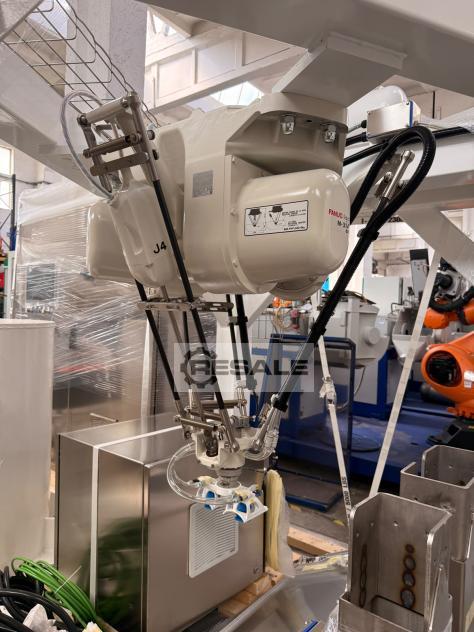
-robot delta FANUC M-3iA/6S, número de serie R244001FB, año de
fabricación 2024
-robot delta FANUC M-2iA/3SL, número de serie R2430075E, año de
fabricación 2024
Las estaciones robóticas individuales están equipadas con pinzas
dedicadas, 4 bombas Buuusch MM 1104 B V03 TNXX, alimentadores de
transporte, armarios eléctricos adicionales y muchos otros
accesorios.