We use cookies to optimize our website for you and to be able to continuously improve it. By continuing to browse the site you are agreeing to our use of cookies.
Disagree
新機能
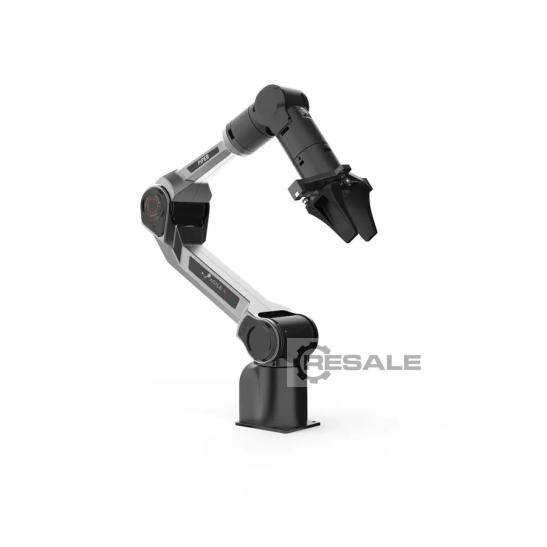
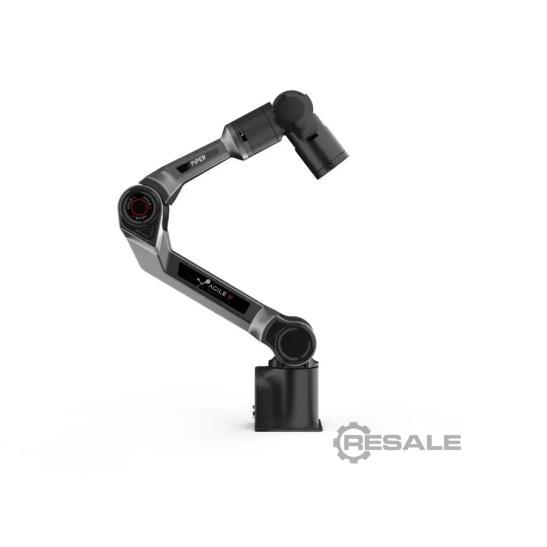
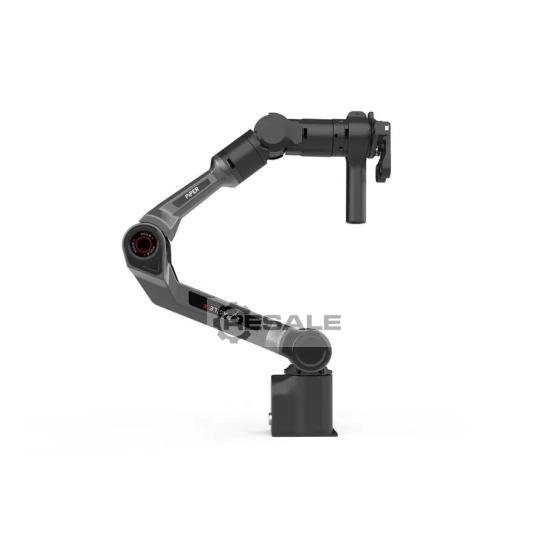
AgileXのPiPERは、研究、教育、ラピッドプロトタイピム³グに対応できる6自由度の軽量ロボットアームです〠‚ わずか4.2kgの重さで、このアームはテーブル、デモム³ストレーション用セットアップ、または移動式プラ ットフォームに直接取り付けることができます。最å ¤§1.5kgの搭載能力があり、伸長は626mmに達し、動作精å º¦は0.1mmです。統合型の連動駆動により滑らかな動き が保証されます。 制御はPython API、ROS 1またはROS 2で行われます。CANインターフェースにより、上位コ ンピュータ、画像処理システム、またはグリッパーã �¸の接続が容易になります。メーカーが指定した-20åº ¦から50度の温度範囲により、従来の実験室条件外でã ‚‚試験が可能です。 典型的な用途: - ...
新機能
LIMO PROは、ROS 2、自律航法、AIベースのロボティクスアプリケーシã ƒ§ン向けのコンパクトな研究開発プラットフォームã� §す。NVIDIA Jetson Orin Nano、EAI T-mini Pro LiDAR、そしてOrbbec-Dabai深度カメラは、センサー融合〠�SLAM、物体認識、自律航法の強力な基盤を提供しまã� ™。 シャーシは4つの異なるムーブメントコンセプトに対 応しています:デフドライブ、メカナムホイール、ア ッカーマンステアリング、チェーンドライブです。ã �“れにより、異なる運動学モデルを同じプラットフã‚ ©ーム上で、2台目のロボットなしで検証することがå� ¯能になります。 典型的な用途: - 大学や教育機関におけるロボティクス教育 - ROS-2の開発と教育 - SLAM、物体認識および自律航法 - 1つのプラ ...
新機能
バンカーMINI 2.0はコンパクトな寸法と履帯式シャーシのトラクシã ƒ§ンを兼ね備えています。このプラットフォームは〠�閉鎖された場所や不均一な屋外表面での検査、測定 、研究用途を想定して設計されています。 2つの独立制御250Wモーターがチェーンを駆動し、そã� ®場で回転を可能にします。最大25kgのペイロードをæŒ �ち、センサー、コンピューター、追加電源、ライト マニピュレーターに十分な予備力を提供します。 IP67の規格、CANインターフェース、外部機器向けの出 力電力が、カスタムロボティクスシステムの強固なå Ÿº盤を提供します。 典型的な用途: - 検査および測定用途 - 閉鎖された地域や不整地での研究 - 屋外使用(IP67保護) - センサー、コンピューã‚ ...
新機能
TRACER 2.0は、社内資材取り扱いや社内AMR、イントラロジスã ƒ†ィクスソリューションの開発に特化したフラットã� ªAGVベースプラットフォームです。全高はわずか169mmã €�最大150kgのペイロードを備え、輸送車体、コンテナ キャリア、顧客専用モジュールの下に容易に統合可è ƒ½です。 二輪の差動駆動により、その場での回転が可能となã ‚Š、通路や棚、生産ステーション間の効率的な操作ã� Œ可能です。400Wのブラシレスモーター2基が最大2.0 m/sの最高速度を提供します。 注:TRACER 2.0はオープンベースプラットフォームであり、完全è ‡ª動運転車両ではありません。ナビゲーション、安å… ¨センサー、高レベル制御は用途に応じて補完されま す。 典型的な用途: - 社内資材輸送 - ...
新機能
HUNTER SEは、自動運転分野の研究開発プロジェクト向けにã‚ ¢ッカーマンステアリングを備えたコンパクトなモバ イルプラットフォームです。車両のような運動学にã ‚ˆり、動作制御は容易に再現可能で、特に長距離走è¡ Œや高速走行に適しています。 堅牢な鋼製構造、最大50kgのペイロード、上部マウン ト面により、LiDAR、カメラ、GNSS、IMU、その他のコンã ƒ”ュータの統合が可能です。CANバス、オープンSDKおã‚ ˆび利用可能なソフトウェアパッケージは、独自の制 御および自律システムの開発を支援しています。 典型的な用途: - 自動運転分野の研究開発 - 車両に似た航法の試み(アッカーマン運動学) - LiDAR、カメラ、GNSS、IMU用のセンサーキャリア - より長い走行距離と高é ...
新機能
SCOUT MINIは、研究、開発、モバイルロボティクス向けのコ ンパクトでダイナミックな4WDプラットフォームですã €‚低いデッドウェイトとコンパクトな寸法により、è¼ ¸送、試験セットアップ、実験室、適切な屋外エリア での使用が容易です。 4つの独立駆動車輪とスイングアームサスペンション により、高い機動性と良好な接地接触が保証されてã �„ます。構成によっては、差動移動用の標準ホイーム«と、全方向移動用のメカナムホイールが用意されて います。 CAN 2.0B、オープンSDKおよびROSパッケージは、独自の制御 、航法、センサーシステムの統合を可能にします。 典型的な用途: - 研究開発 - 実際のハードウェアでのロボティクストレーニング - SLAM、航法およびã‚ ...
新機能
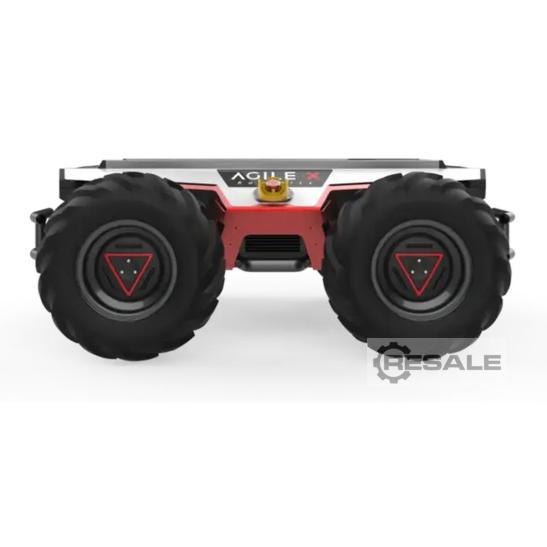
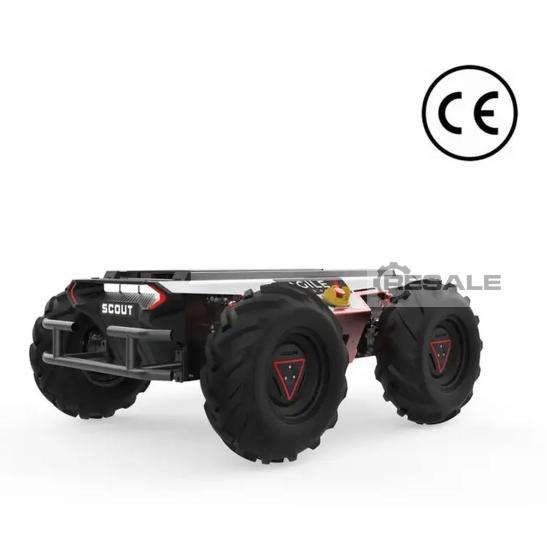
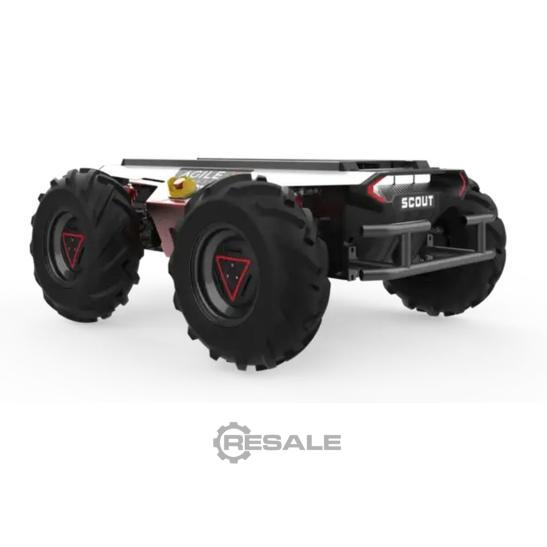
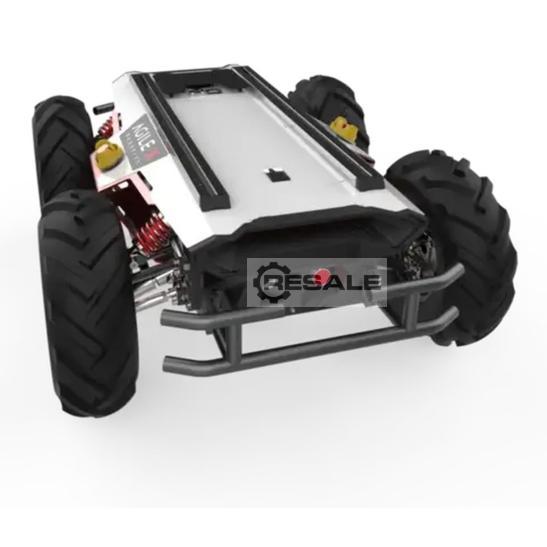
AgileXのSCOUT 2.0は、自律ロボットシステムの研究開発および統合ã �®ための堅牢で多用途な拡張可能な4WD UGVプラットフォームです。 4つの個別駆動車輪、ダブルウィッシュボーンサスペ ンション、最大50kgのペイロードにより、LiDARシステã ƒ 、カメラ、産業用コンピュータ、マニピュレータム¼、用途特定センサーの安定した基盤が提供されてい ます。プラットフォームはその場で回転し、最大30åº ¦の斜面にも対応でき、高さ約100mmの障害物も乗り越ã �ˆられます。 CANインターフェース、電源接続、Tスロットプロファ イル、オープンSDKにより、自社の制御、センサー、ã ‚³ンピュータシステムの柔軟な接続が可能です。SCOUT 2.0はCE認証を受けています。 典型的な用途: - 自å ...